协作机器人、AGV 上下料、自动装配线,夹爪和吸盘是机器人与工件接触的”手”。力调小了滑落,调大了压伤——尤其搬的是晶圆、玻璃、电芯这类贵重易碎件,一次失误就是报废。这一篇讲感压纸如何帮工程师把夹爪/吸盘的接触压力调得”刚好”。
一、机器人抓取里那道”怕松又怕紧”的力
- 夹爪夹持:气动/电动夹爪对工件的夹持压力,过松滑落、过紧压伤或变形。
- 真空吸盘:吸盘与工件接触压力分布,影响吸附稳定;局部过压在脆件上留痕。
- 易碎件搬运:晶圆、玻璃、电芯模组,对局部高压极敏感。
- 装配插入:轴孔装配时接触压力分布,反映是否存在偏载、卡滞。
设备读的是”夹持力/真空度”设定值,但实际压到工件上的那张图受夹爪磨损、平行度、吸盘老化影响,常与设定不符。
二、感压纸为什么适合机器人调试
- 整面二维:一次施压看清夹爪/吸盘与工件的接触全貌,而非单点。
- 可剪裁贴合异形件:工件形状各异,胶片任意裁剪。
- 快速首件确认:换型、换夹爪、保养后各测一次,趋势可比。
- 可量化:图像分析系统得平均压力、受压面积、峰值位置,辅助力参数整定。
三、怎么做:以夹爪调试为例
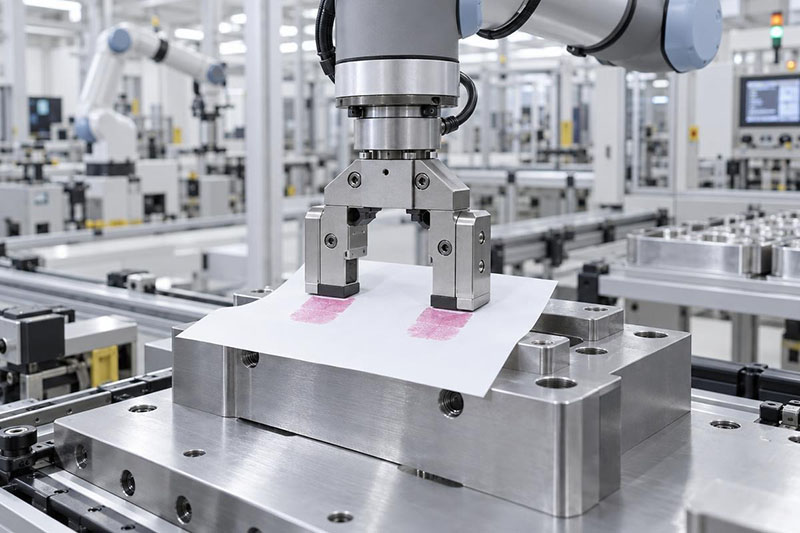
- 裁剪:把感压纸剪成覆盖夹爪接触区的形状。
- 夹放:在夹爪与模拟工件(或标准块)之间施压,复现抓取动作。
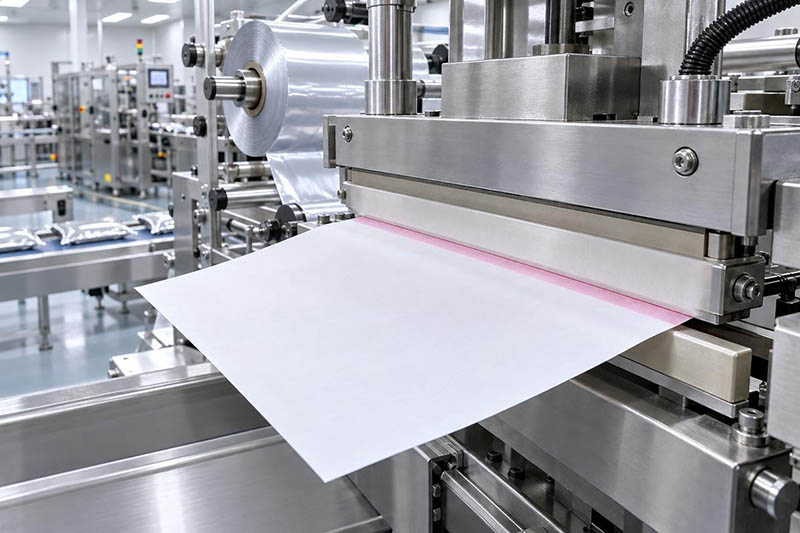
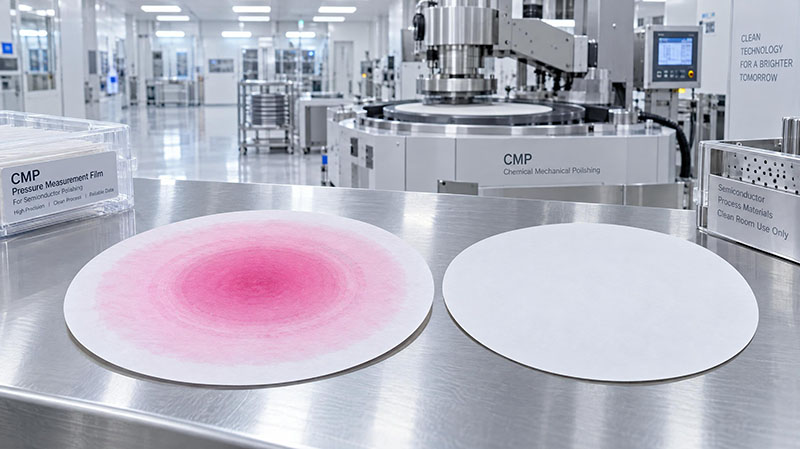
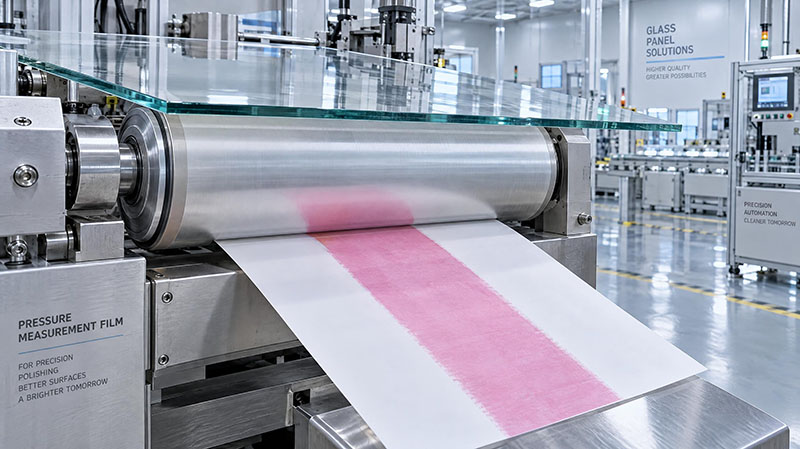
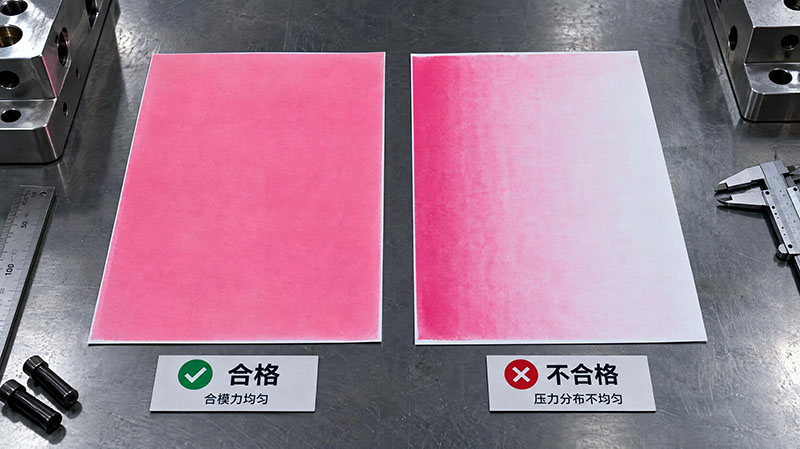
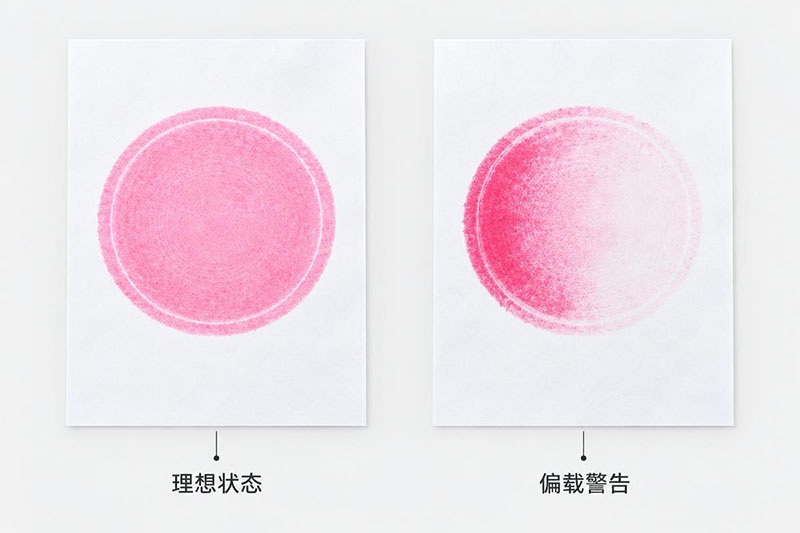
- 取出判读:粉红色印记显示实际接触形状与压力,偏压/留白即预警。
- 建档:定期点检图像入档,夹爪磨损趋势可管。
四、真实场景:脆件搬运与装配偏载
在某电子厂的晶圆搬运环节,工程师用感压纸检查机械臂末端与晶圆的接触压力分布,发现吸盘一侧压痕偏重,追溯为吸盘安装倾斜,校正后避免了一批潜在崩边。装配环节则把胶片夹在轴与孔之间,识别插入时的偏载与卡滞点,优化导向。
这一思路同样适用于锂电模组搬运、玻璃上下料、食品医药的轻柔抓取——都是用胶片把”手与工件的接触”量化,在压伤发生前先调好力。
五、对比测力传感器:总力 vs 接触分布
夹爪/吸盘的总力由自身传感把关,胶片补齐”实际接触面分布”,尤其擅长发现倾斜、局部过压这类隐患。
六、上手要点
- 薄件防护:脆件极薄易碎,胶片裁剪、夹放要轻,避免额外受力。
- 温湿度:常温测量在推荐环境,判读按修正曲线。
- 定量优先:关键抓取建议图像分析系统定量,建立力参数基准。